VaMEx 4: Forschungsministerium fördert Roboter-Schwarm und UAP-Kamera zur Erforschung des Mars
Würzburg (Deutschland) – Deutsche Universitäten planen gemeinsam ein ambitioniertes Projekt: eine Mission zur Erforschung des Mars. Würzburger Forschende haben nun eine weitere Förderung ihrer Beiträge zur deutschen Mars-Initiative VaMEx erhalten.
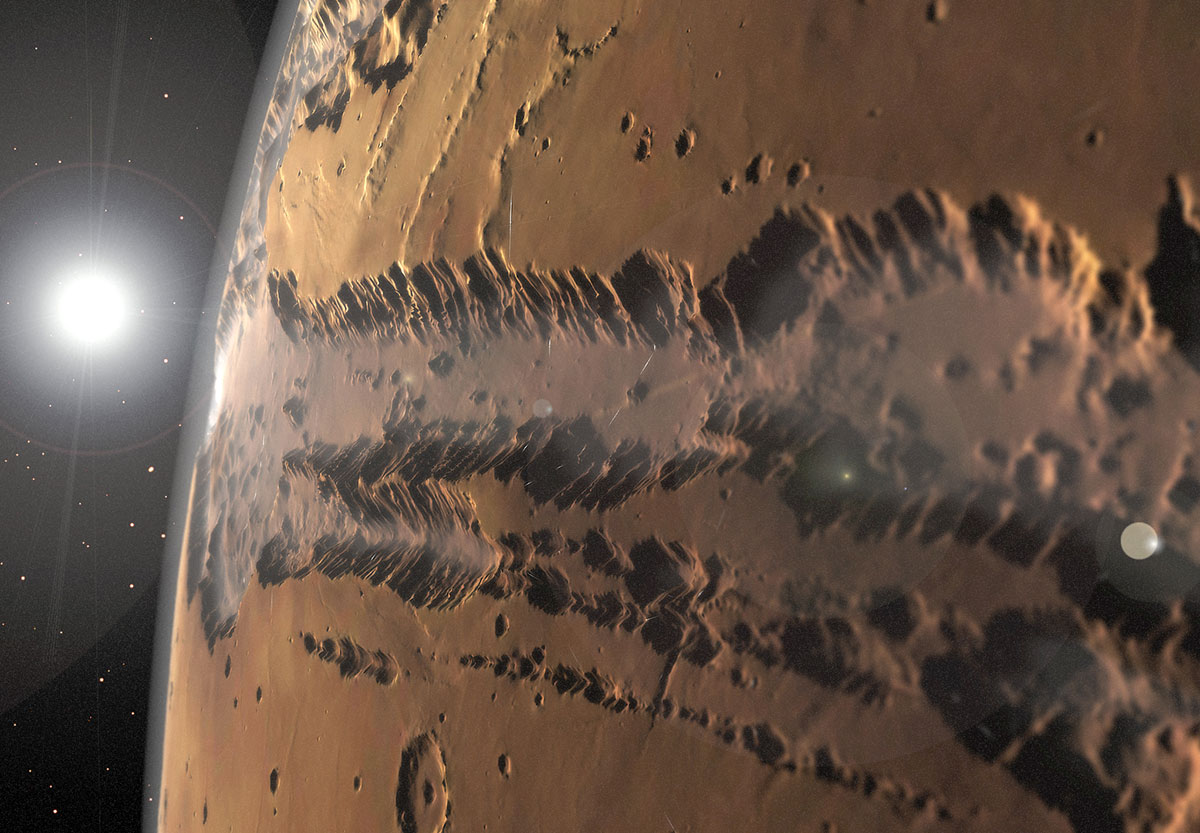
Copyright/Quelle: Kevin Gill (via WikimediaCommons) CC BY-SA 2.0
Inhalt
3.000 Kilometer lang, 600 Kilometer breit und bis zu acht Kilometer tief, erstreckt sich das gewaltige Mars-Tal Valles Marineris als eine der markantesten Oberflächenstrukturen über den Roten Planeten.
Vision VaMEx
VaMEx steht als Kürzel für „Valles Marineris Explorer“ und ist eine seit 2012 verfolgte deutsche Forschungsinitiative zur Entwicklung einer autonomen Roboter-Sonden-Mission zur Erforschung des gewaltigen Canyons Valles Marineris auf dem Mars. Unter der Federführung des Deutschen Zentrums für Luft- und Raumfahrt (DLR) entwickeln und konstruieren mehrere teilnehmende Universitäten unterschiedliche Elemente dieser angedachten Mission. Zu diesen gehören unter anderem ein koordinierter Roboterschwarm, der das verzweigte Tal- und Höhlensystem am Boden und aus der Luft erforschen soll. Ebenso Teil der Initiative ist die Entwicklung einer SkyCAM, mit der auch am Mars-Himmel nach kurzfristigen atmosphärischen Erscheinungen und unidentifizierten anomalen Phänomenen (UAPs) gesucht werden soll.
Wie das Team um Hakan Kayal, Professor für Raumfahrttechnik, und Guido Dietl, Professor für Satellitenkommunikation und Radarsysteme in einer Pressemitteilung berichten, soll ein an der Universität Würzburg entwickelter Schwarm autonom agierender, untereinander vernetzter Roboter das riesige Valles-Marineris-Tal sowohl am Boden, als auch aus der Luft erforschen. Auch in die Höhlen, die es in dem Tal geben dürfte, sollen die Roboter vordringen, dort Bilder erstellen und Daten sammeln.
„Mars und Erde sind sich zwar ähnlich, dennoch wissen wir, dass sich der Mars schon seit vielen Millionen Jahren von einer einst vermutlich lebensfreundlichen Welt zu einer heute zumindest auf der Oberfläche lebensfeindlichen Umgebung entwickelt hat“, erläuterte Kayal in einem Interview mit GreWi.de. „Höheres Leben, das heute noch existiert, ist hier nahezu ausgeschlossen und von einer fortgeschrittenen Zivilisation gibt es bislang keine bekannten Spuren. Leben auf dem Mars dürfte, wenn es überhaupt einmal entstand, lediglich in Form von Mikroben vorhanden sein. Tatsächlich ist aber ein Ziel der gesamten VaMEx-Mission auch die gezielte Suche nach Leben auf dem Mars. Ausschließen, wollen wir also nichts. Wie dieses mutmaßliche Marsleben dann aussieht und ob es tatsächlich ‚grün‘ ist, davon lassen wir uns gerne überraschen.“
– Lesen Sie hierzu auch das exklusive GreWi-Interview, in dem Prof. Hakan Kayal die UAP-Aspekte von „VaMEx 3 – MarsSymphony“ erläutert.
Bundesforschungsministerium fördert Weiterentwicklung
In der mittlerweile vierten Entwicklungsphase angekommen, erhalten die Teams um Kayal und Dietl aufgrund eines Bundestagsbeschlusses zu Mitteln des Bundesministeriums für Forschung, Technologie und Raumfahrt nun für ihr aktuelles Teilprojekt vom DLR Fördermittel von rund 1,4 Millionen Euro (Förderkennzeichen 50NA2606D. Das vom „Interdisziplinären Forschungszentrums für Extraterrestrik (IFEX)“ geführte Projekt hat bereits Anfang Oktober 2026 begonnen und läuft drei Jahre. Neben den Würzburger Wissenschaftlern sind auch Forschungsgruppen der Universität Bremen, des Deutschen Forschungszentrums für Künstliche Intelligenz (DFKI), der TU Braunschweig, der Universität Erlangen-Nürnberg und der RWTH Aachen an VaMEx beteiligt.
Dabei bauen die beiden JMU-Professoren auf Vorarbeiten auf, die sie und andere in den vergangenen Jahren in der VAMEX-Initiative geleistet haben, setzen aber auch einige neue Schwerpunkte.
„Allgemein geht es in dem Vorhaben darum, robuste Navigations- und Koordinationslösungen für Schwärme von fliegenden, laufenden und fahrenden Robotern zu entwickeln. Zum Start des neuen Projekts beteiligen sich die Teams der JMU zunächst an der Definition der Gesamtsystemarchitektur, der Anforderungsspezifikation sowie der Festlegung relevanter Hard- und Softwareschnittstellen.“
Eine UAP-Kamera für den Mars
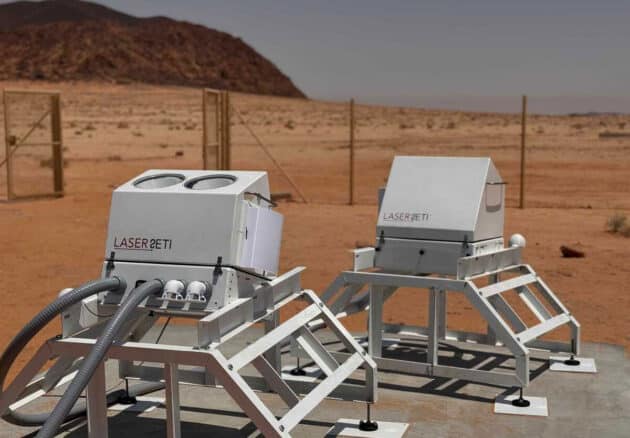
Ein weiterer Schwerpunkt liegt auf der Weiterentwicklung des SkyCAM-Systems. Dieses von Kayal, Kolleginnen und Kollegen entwickelte Kamerasystem basiert auf den seit Jahren entwickelten automatisierten Detektionssystemen für sowohl für kurzzeitige und seltener Himmelsphänomene wie Blitze, Wolkenbildung, Meteore und auch unidentifizierte anomale Phänomene (UAP, Unidentified Anomalous Phenomena), die früher landläufig als UFOs bezeichnet wurden.
www.grewi.de
+ HIER den täglichen kostenlosen GreWi-Newsletter bestellen +
Die SkyCAM-Reihe ist für die Beobachtung des Himmels konzipiert und soll auch auf dem Mars gezielt nach allem Ausschau halten, was erst wenig erforscht oder nach bisherigem Wissenstand eigentlich nicht an den Mars-Himmel gehört. Vorgängermodelle arbeite bereits an verschiedenen irdischen Standorten, etwa auf dem Dach der Universitätsgebäude in Würzburg, am norwegischen UFO-Hotspot Hessdalen und auf der Forschungsstaion Schneefernerhaus am Gipfel der Zugspitze (…GreWi berichtete).
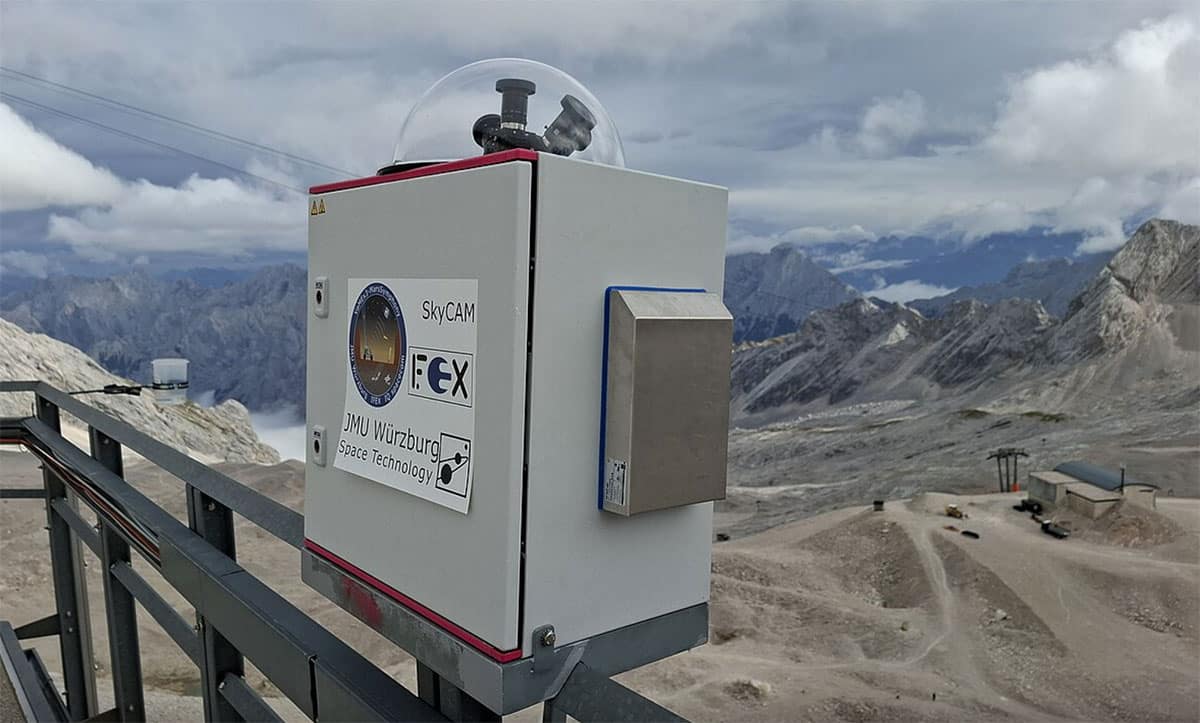
Die installierte AllSkyCAM auf der unteren Forschungsterasse des Schneefernerhaus.
Copyright/Quelle: Julian Mutter / IFEX, JMU
„Wir passen SkyCAM jetzt für die Integration auf dem Janus-Marsrover an und bereiten das System dann für einen Einsatz bei der AMADEE-27-Analogmission vor“, erläutert Kayal. Diese Analogmission des Österreichischen Weltraum Forums findet im kommenden April in Monsaraz in Portugal unter Bedingungen statt, die denen auf dem Mars möglichst ähneln.
Hier sollen mehrere SkyCAM-Stationen gleichzeitig Objekte und Phänomene am Himmel erfassen und ihre Daten simultan untereinander abgleichen. Auf diese Weise ist etwa durch Triangulation die Bestimmung von Entfernungen und damit einhergehend auch der Geschwindigkeit und eines Flugprofil beweglicher Objekte möglich. Zudem können die Systeme auch die Navigation der Roboter des VaMEx-Schwarms unterstützen.
Koordinierter Roboter- und Sondenschwarm
Hierzu arbeitet das Team von Guido Dietl an Technologien, die den Robotern eine zuverlässige Orientierung auf dem Mars ermöglichen. „Da es dort keine Navigationssatelliten wie das GPS auf der Erde gibt, soll ein Navigationssystem entwickelt werden, das Daten aus Sternen- und Sonnensensoren mit Positionsdaten über ein Funkbakennetz kombiniert.“ Dabei soll die Ultra-Wideband (UWB) Technologie sowohl zur präzisen Entfernungsmessung als auch zur Bestimmung der Winkel zu den jeweiligen Baken eingesetzt werden. „Durch die Kombination all dieser Messdaten sollen die Roboter ihre Position und Fahrtrichtung auch in anspruchsvollem Gelände selbstständig und zuverlässig bestimmen können.“
WEITERE MELDUNGEN ZUM THEMA
IFEX: SETI & UAP Fachkonferenz an der Universität Würzburg 19. September 2026
Forschungsministerin Bär informiert sich am IFEX auch über wissenschaftliche UAP-Forschung in Deutschland 17. Juli 2026
Würzburger Forschende orchestrieren Roboterschwarm und UAP-Kamera zur Erkundung des Mars 10. September 2024
Recherchequelle: IFEX/Universität Würzburg
© grewi.de